 SCIENCES DE L'INGENIEUR
Niveau : Terminale générale, enseignement de spécialité SI
D
É
C
O
N
N
E
C
T
É
TP : TRANSAT BERCEUR
1. Introduction
Extrait du magazine © Enfant Magazine (article rédigé par Marie Auffret-Pericone avec le Dr Françoise Delormas, médecin) : « Aujourd’hui, pour calmer le nouveau-né, on redécouvre ce geste tendre, simple et ancestral du bercement »
Ces mouvements rythmés semblent avoir un effet bénéfique parce qu’ils recréent en partie les sensations qu’il a connues lorsqu’il était dans votre ventre.
Bercer bébé est un geste inné :
le bon rythme ? Celui-de votre cœur. Des études ont mis en évidence que le bercement le plus efficace comprend entre 60 et 70 oscillations par minute (proche des battements du cœur au repos), de faible amplitude ; votre bébé a ses préférences. Ce qu'il préfère ? Etre bercé d’avant en arrière, plutôt que de gauche à droite. Votre rythme doit être doux, répétitif et régulier. Vous constaterez que vous ralentissez progressivement l’allure quand vous allez et venez en berçant votre tout-petit dans vos bras ».
2. Présentation et caractéristiques du système étudié
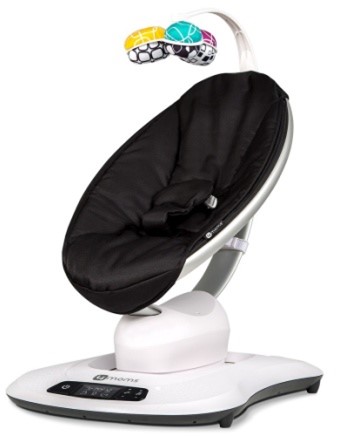
Un moteur permet de mouvoir le transat horizontalement et l’autre verticalement. La régulation de la vitesse horizontale et l’asservissement de position du moteur vertical permettent de créer 5 mouvements de bercements différents et 6 vitesses de bercements : 10, 20, 30, 40, 50 et 60 bercements/min (ou tr/min ±10%)
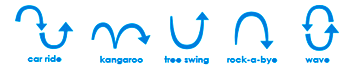
D'après la video, bercement naturel, quel mouvement de bercement est pratiqué ?
En relevant les points de la trajectoire du bébé sur la vidéo on obtient les signaux suivants :
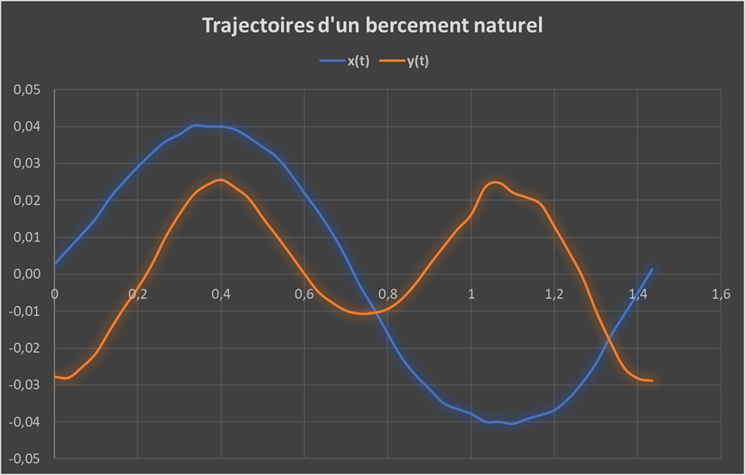
Les signaux s’apparentent à des sinusoïdes.
3. Modélisation mathématique du bercement
Description du modèle
Les courbes de déplacement horizontal x(t) et vertical y(t) déterminées à partir d’un bercement naturel sont similaires aux fonctions mathématiques sinusoïdales :
$x(t)=A*sin(omega*t)$ et $y(t)=B*sin(omega*t+phi)$
- A, B : Amplitude du signal en volts (V),
- $omega = 2*pi*f$: pulsation en rd/*s,
- $f = 1/t$ : fréquence en Hz,
- T : période en s,
- t : temps en s,
- $phi$: déphasage en rd.
Régler les curseurs afin de reproduire la fréquence, l’amplitude et le déphasage des trajectoires d'un bercement naturel x(t) et y(t).
Bercement naturel x(t) et y(t)
Vérifiez les valeurs : fréquence de 0,1 à 5 Hz par pas de 0,1 ; amplitude de 0 à 100 mm par pas de 1 ; déphasage de −180° à 180° par pas de 5.
L’amplitude est le déplacement maximal par rapport à zéro. Le débattement vaut deux fois l’amplitude.
Modèle utilisé
x(t) = Ax sin(2π fx t + φx)
y(t) = Ay sin(2π fy t + φy)
Les phases sont converties en radians. T = 1/f et le nombre de bercements/min vaut 60f.
Calculer le rapport entre les périodes Tx/Ty :
Les trajectoires de Lissajous
Le débattement est la distance crête à crête : amplitude = débattement / 2. Les deux axes ont la même échelle. Le point orange indique le départ.
Modèle utilisé
x = (Dx/2) sin(θ)
y = (Dy/2) sin((Tx/Ty) θ + φ)
φ est converti de degrés en radians. Le tracé couvre un cycle complet de la trajectoire.
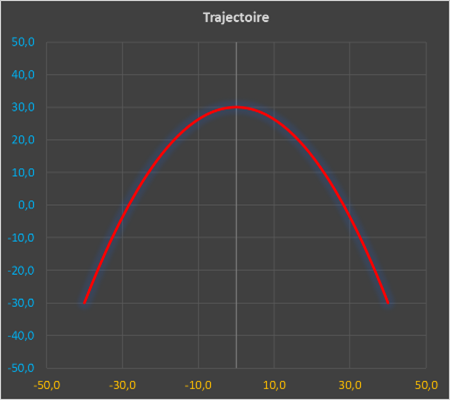
Modifiez les quatre paramètres pour reproduire les mouvements de bercement du tableau ci-dessous et reporter les valeurs.

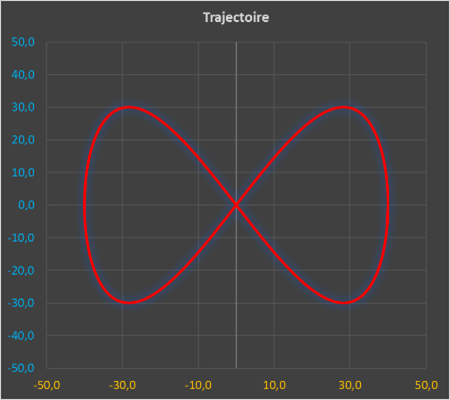

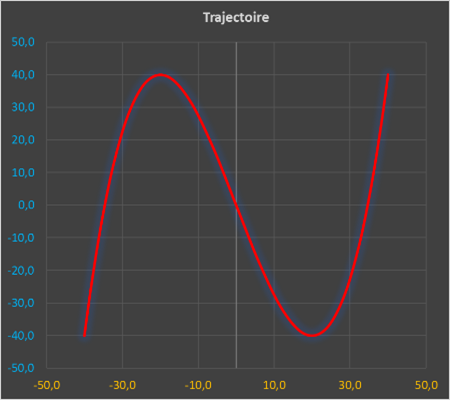
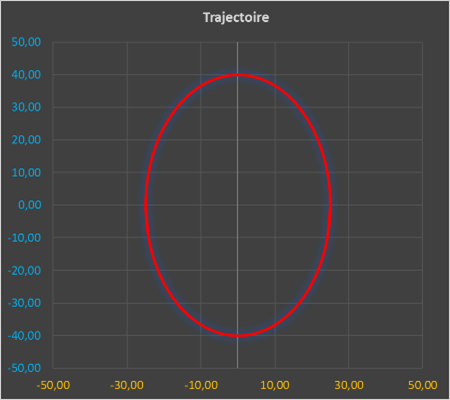
4. Modèle multiphysique du berceur :

Exécuter le programme Maplesim puis charger le fichier « berceur.msim ». développer l’arbre et faire un double clic sur le schéma de la modélisation 
Cliquer sur le fond blanc du modèle pour voir ses paramètres :
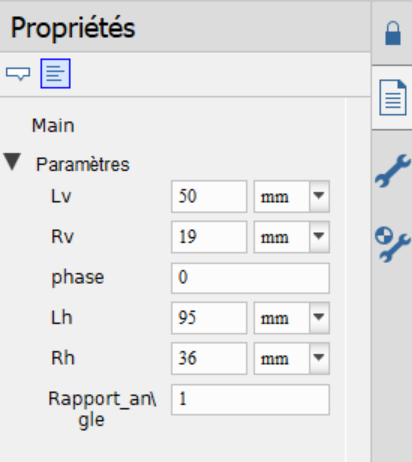
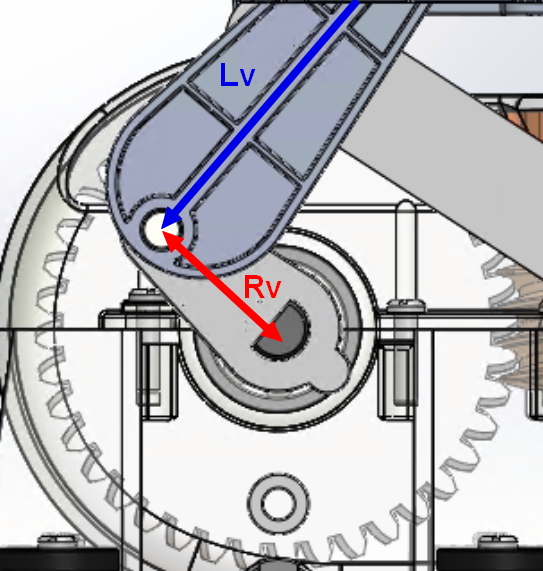
Lv représente la longueur de la manivelle et Rv le rayon de l'excentrique de la bielle-manivelle du système vertical
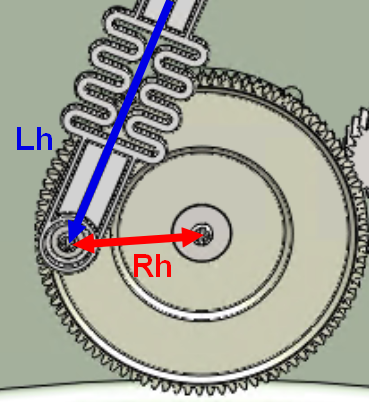
Lh représente la longueur de la manivelle et Rh le rayon de l'excentrique de la bielle-manivelle du système horizontal
Modifier le rapport d’angle et la phase du mouvement vertical afin de vérifier les 3 premières trajectoires.
Régler le temps de simulation à 5s, puis lancer la simulation.
Avec un clic droit sur la courbe, exporter-la en jpeg
Téléverser les courbes dans le tableau ci-dessous.
| Car ride | Kangaroo | Tree swing |
|---|---|---|
Calcul des écarts entre l'attendu et la simulation

Relever les déplacements horizontaux et verticaux souhaités dans le diagramme des exigences. D'après les courbes de simulation, relever les amplitudes des déplacements horizontaux et verticaux simulé, puis calculer les écarts absolus entre les déplacements attendus et les déplacements simulés.
Rappel: $"Écart absolu" = |"valeur simulée" - "valeur de référence"|$
Calcul des écarts entre l'attendu et la mesure
Mettre le berceur en mode wave avec la vitesse la plus basse.
A l'aide du pointeur laser implanté sur le berceur, tracer la courbe de déplacement puis mesurer l'amplitude du déplacement horizontal et vertical
Calculer les écarts absolus entre les déplacements attendus et les déplacements mesurés.
5. Etude de la régulation de vitesse du berceur
Schéma blocs de la régulation de vitesse du moteur horizontal x(t)
Q1. Placez les éléments suivants : Motoréducteur, Capteur, Consigne, Hacheur, Correcteur.
Les vitesses angulaires attendues du moteur sur le déplacement horizontal correspondent aux 5
réglages permis par le bouton de sélection de la vitesse du berceur :
Vitesse N° Vitesse angulaire
en rad/s 1 1.1 2 1.4 3 1.7 4 2.1 5 2.6
Réponse à un échelon
Placer une sonde pour visualiser la consigne et une autre pour visualiser la vitesse angulaire.
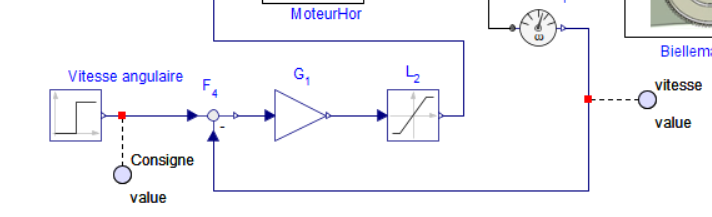
Imposer au modèle multiphysique la valeur de la consigne permettant de simuler la vitesse 3.
Lancer la simulation sur une durée de 1 seconde.
Dans la fenêtre des variables faire un double clic sur la valeur de la consigne pour afficher la courbe.
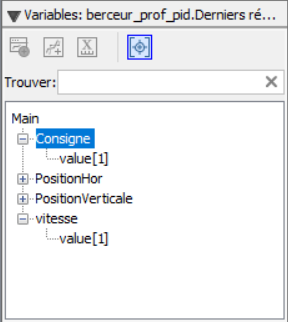
Développer la variable vitesse et glisser déposer-la sur le graphique précédent afin de voir les deux courbes sur le même graphe.
Relever et reporter ci-dessous les valeurs des graduations.

Compléter les graduations de l'axe des ordonnées
Relever sur le graphique ci-dessus
- Consigne :
- valeur finale :
- erreur statique :
Es=
- temps de réponse à ±5% :
Calcul des limites haute et basse :
Quel est l’ordre de l’asservissement ?
Paramétrage du correcteur proportionnel :
Le limiteur en sortie du bloc de gain limite les valeurs de Um à 0 ou 12 correspondant aux tensions minimales et maximales de l'alimentation des moteurs.
quelque soit la valeur de K, $Um = epsilon * K$, Um sera toujours compris entre 0 et 12.

Ajuster le gain proportionnel k à 40
insérez une sauvegarde de la courbe obtenue pour K = 40.
Ajuster le gain K = 100 et relancer la simulation. Quelle est l’influence de l’augmentation du gain proportionnel K1 ? quels sont les risques si K devient trop grand ?
Correcteur PID
Remplacer le bloc du gain proportionnel par un bloc PID que vous trouverez dans "signal bloc" - "Controlers".
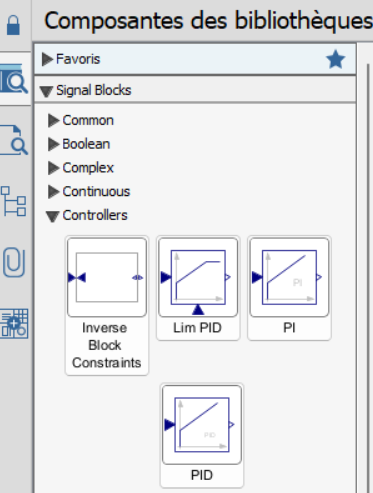
Configurer les paramètres du PID comme suit et faire les simulations sur 1s:
Téléverser les courbes dans le tableau ci-dessous.
Mode PD : k=25 Ti=1 jour Td=0.02s Mode PID : k=25 Ti=0.3s Td=0.02s Mode PID : k=25 Ti=0.7s Td=0.02s
décrire les effets de la dérivée et l'intégrale sur la vitesse. En justifiant votre réponse, quel est d'après vous le meilleur réglage ?
Calcul des écarts entre l'attendu et la mesure
Mesure de la vitesse angulaire du déplacement horizontal :
A chaque fois que le moteur effectue un tour, un capteur de fin de course s'active et passe à 5V.
Régler le berceur sur la vitesse 3.
Brancher l'oscilloscope sur le capteur de fin de course de l'interface ci-dessous et régler la base de temps de l'oscilloscope et
la sensibilité de la tension afin de visualiser le signal sur une période au moins.
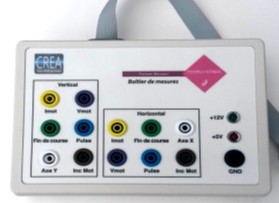
Déplacer les curseurs de mesure de l'oscilloscope afin de mesurer la période du signal.
Capturer l'oscillogramme.
Capture à partir des ordinateurs portables uniquement.
Avant de brancher l'interface USB de l'ocilloscope au PC, télécharger le pilote suivant : PL2303_Prolific.zip
Exécuter le programme PL2303_Prolific_GPS_1013_20090319.exe après avoir ouvert l'archive et installer-le.
Vitesse angulaire
Calculer la vitesse angulaire mesurée et les écarts relatifs entre l'attendu et le mesuré.
6. Etude de l’asservissement de position
Pour obtenir un bercement de type « tree swing », la vitesse de rotation du moteur vertical doit être deux fois plus grande
que la vitesse de rotation du moteur horizontal.
La consigne du rapport d’angle entre les deux moteurs doit donc être réglée à $(phi v)/(phi h)=2$.

Déterminer l’équation de R en fonction de φv, φh et K du modèle ci-dessus. En déduire le rôle de K=0,000001.
Pacer une sonde sur la sortie R et simuler un passage de la vitesse 3 à la vitesse 4 au bout de 3s, en agissant sur le bloc "step" de la vitesse angulaire. Régler le temps de simulation à 6s.
Capturer le graphique montrant l'allure de la consigne, la vittese et R, puis notez vos contatations.
Schéma blocs de la régulation de vitesse du moteur horizontal x(t)
Q1. Placez les éléments suivants : Motoréducteur, Capteur, Consigne, Hacheur, Correcteur.
Les vitesses angulaires attendues du moteur sur le déplacement horizontal correspondent aux 5 réglages permis par le bouton de sélection de la vitesse du berceur :
| Vitesse N° | Vitesse angulaire en rad/s |
|---|---|
| 1 | 1.1 |
| 2 | 1.4 |
| 3 | 1.7 |
| 4 | 2.1 |
| 5 | 2.6 |
Réponse à un échelon
Placer une sonde pour visualiser la consigne et une autre pour visualiser la vitesse angulaire.
Imposer au modèle multiphysique la valeur de la consigne permettant de simuler la vitesse 3.
Lancer la simulation sur une durée de 1 seconde.
Dans la fenêtre des variables faire un double clic sur la valeur de la consigne pour afficher la courbe.
Développer la variable vitesse et glisser déposer-la sur le graphique précédent afin de voir les deux courbes sur le même graphe.
Relever et reporter ci-dessous les valeurs des graduations.
Compléter les graduations de l'axe des ordonnées
Relever sur le graphique ci-dessus
- Consigne :
- valeur finale :
- erreur statique : Es=
- temps de réponse à ±5% : Calcul des limites haute et basse :
Quel est l’ordre de l’asservissement ?
Paramétrage du correcteur proportionnel :
Le limiteur en sortie du bloc de gain limite les valeurs de Um à 0 ou 12 correspondant aux tensions minimales et maximales de l'alimentation des moteurs.
quelque soit la valeur de K, $Um = epsilon * K$, Um sera toujours compris entre 0 et 12.
Ajuster le gain K = 100 et relancer la simulation. Quelle est l’influence de l’augmentation du gain proportionnel K1 ? quels sont les risques si K devient trop grand ?
Correcteur PID
Remplacer le bloc du gain proportionnel par un bloc PID que vous trouverez dans "signal bloc" - "Controlers".
Configurer les paramètres du PID comme suit et faire les simulations sur 1s:
Téléverser les courbes dans le tableau ci-dessous.
| Mode PD : k=25 Ti=1 jour Td=0.02s | Mode PID : k=25 Ti=0.3s Td=0.02s | Mode PID : k=25 Ti=0.7s Td=0.02s |
|---|---|---|
décrire les effets de la dérivée et l'intégrale sur la vitesse. En justifiant votre réponse, quel est d'après vous le meilleur réglage ?
Calcul des écarts entre l'attendu et la mesure
Mesure de la vitesse angulaire du déplacement horizontal :
A chaque fois que le moteur effectue un tour, un capteur de fin de course s'active et passe à 5V.
Régler le berceur sur la vitesse 3.
Brancher l'oscilloscope sur le capteur de fin de course de l'interface ci-dessous et régler la base de temps de l'oscilloscope et la sensibilité de la tension afin de visualiser le signal sur une période au moins.
Déplacer les curseurs de mesure de l'oscilloscope afin de mesurer la période du signal.
Capturer l'oscillogramme.
Capture à partir des ordinateurs portables uniquement.
Avant de brancher l'interface USB de l'ocilloscope au PC, télécharger le pilote suivant : PL2303_Prolific.zip
Exécuter le programme PL2303_Prolific_GPS_1013_20090319.exe après avoir ouvert l'archive et installer-le.
Vitesse angulaire
Calculer la vitesse angulaire mesurée et les écarts relatifs entre l'attendu et le mesuré.
Pour obtenir un bercement de type « tree swing », la vitesse de rotation du moteur vertical doit être deux fois plus grande que la vitesse de rotation du moteur horizontal. La consigne du rapport d’angle entre les deux moteurs doit donc être réglée à $(phi v)/(phi h)=2$.
Déterminer l’équation de R en fonction de φv, φh et K du modèle ci-dessus. En déduire le rôle de K=0,000001.
Pacer une sonde sur la sortie R et simuler un passage de la vitesse 3 à la vitesse 4 au bout de 3s, en agissant sur le bloc "step" de la vitesse angulaire. Régler le temps de simulation à 6s.
Capturer le graphique montrant l'allure de la consigne, la vittese et R, puis notez vos contatations.