 BTS PILOTAGE DES PROCEDES
Épaule de robot — GIROTICC
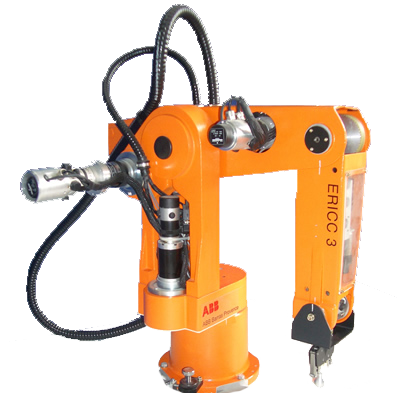
L'objet de ces manipulations est l'étude d'un asservissement de position. Il s'agit pour l'opérateur de contrôler l'arrivée en position de la partie mobile par l'intermédiaire d'un système bouclé.
1. ESSAI EN BOUCLE OUVERTE
1.1. POSITION DU BRAS A LA MISE SOUS TENSION
Mettre sous tension la platine et l'épaule GIROTICC.
Exécuter Winaxe32
Noter la position du bras affichée par le superviseur. Pour deux positions différentes de l’épaule (marche manuelle avec les boutons poussoirs consigne + et -) : éteindre et remettre la platine sous tension.
Que remarquez-vous ?
Ce bras de robot est utilisé pour effectuer du positionnement de pièces dans un processus de manufacture.
1.2. INITIALISATION ET PRISE D'ORIGINE
1.2.1. initialisation
Lancer une phase de prise d'origine.
Cliquer sur les images ci-dessous pour ouvrir la boîte de dialogue de la prise d'origine Prise puis cliquer sur « Prise d’origine »
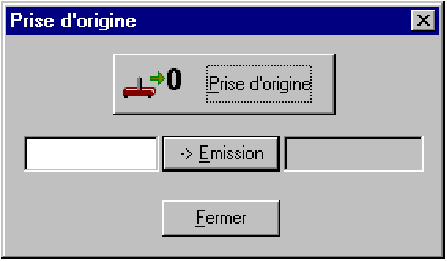
Décrivez ce qui se passe lors de cette phase
1.2.1. Sens du déplacement lors de la prise d’origine
Déplacez le manuellement à droite et relancez une phase de prise d'origine. Recommencer en le déplaçant à gauche. Que remarquez-vous ?
1.3. IMPULSION EN CHAINE DIRECTE
1.3.1 Principe
Cliquer sur l'image pour ouvrir la barre de manipulation sur l'impulsion en chaîne directe.
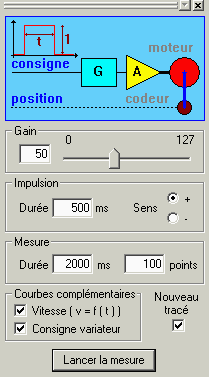
En boucle ouverte ou chaîne directe il n'y a pas de retour de la position réelle au niveau du coffret de contrôle.
L'opérateur envoie de l'énergie (« Gain en boucle Gain ouverte ») au moteur pendant un certain temps (t), il n'a qu'un contrôle visuel de la position et de la vitesse de la partie mobile.
Placer toujours l’épaule à sa position d’origine
1.3.2. Mesures
Régler la consigne (Gain en boucle ouverte) à la valeur 50 et la durée à 5000ms.
Le bouton « Lancer la mesure » ouvre une fenêtre de mesure.
Quelle distance, en degrés a été parcourue :
Remettre l’épaule dans sa position initiale, Régler la consigne (Gain en boucle ouverte) à la valeur 100.
Quelle distance, en degrés a été parcourue :
Que fait la partie mobile une fois la commande du variateur revenue à 0 ? Pourquoi ?
Déduire des résultats expérimentaux l'influence du gain sur la distance parcourue une fois la commande du variateur revenue à 0. Peut-on effectuer un positionnement précis avec ce type de commande?
2. FONCTIONNEMENT EN BOUCLE FERMEE
2.1 ACTION PROPORTIONNELLE
Mise en évidence des effets de la modification de l’amplification sur le comportement de l’asservissement :
- précision d’un asservissement.
- limite de l’augmentation de l’amplification.
- analyse du régime transitoire.
Dans un premier temps, appliquer les paramètres suivants : (Asservissement de position)
- Gain proportionnel : Kp =1,
- Amplitude de l’échelon : 20°,
- Durée de la mesure : 1500 ms,
- 100 points de mesure,
- Courbes complémentaires : Consigne variateur – Erreur.
Lancer la mesure après une prise d’origine.
Compléter le tableau ci-dessous avec les valeurs relevées sur le logiciel.
Recommencer pour Kp =3, Kp=20 et Kp =110.
| Kp | 1 | 3 | 20 | 110 |
|---|---|---|---|---|
| Erreur statique | ||||
| Stabilité (oui/non) | ||||
| Temps de réponse |
Téléverser une capture de la simulation lorsque Kp = 20.
Déduire des résultats expérimentaux l’influence du gain sur les performances précision et stabilité du système régulé avec correction proportionnelle.
2.2. ACTION PROPORTIONNELLE ET INTEGRALE (P.I).
Objectifs : · Amélioration des performances d’une boucle fermée par l’utilisation d’un correcteur intégral
- effet de la commande P.I sur la précision.
- effet de la commande P.I sur la stabilité.
Dans un premier temps, appliquer les paramètres suivants :
- Gain proportionnel : 20,
- Gain intégral : 20,
- Amplitude de l’échelon : 20°,
- Durée de la mesure : 3000 ms,
- 300 points de mesure,
- Courbe complémentaire : Aucune.
Lancer la mesure.
Compléter le tableau ci-dessous avec les valeurs relevées sur le logiciel.
Recommencer pour des valeurs du gain intégral 10 et 40.
| Kp | 10 | 20 | 40 |
|---|---|---|---|
| Erreur statique | |||
| Stabilité (oui/non) | |||
| Temps de réponse |
Téléverser une capture de la simulation lorsque Ki = 10.
Préciser l’intérêt d’une correction P.I par rapport à une correction uniquement proportionnelle.
Déduire des résultats expérimentaux l’influence du gain sur les performances rapidité et stabilité du système avec correction P.I.
2.4. ACTION PROPORTIONNELLE INTEGRAL ET DERIVEE (P.I.D)
Amélioration des performances d’une boucle fermée par utilisation d’un correcteur intégral et dérivé.
- effet de la commande dérivée sur la stabilité.
- effet de la commande dérivée sur la vitesse.
Dans un premier temps, appliquer les paramètres suivants :
- Gain proportionnel : 20,
- Gain intégral : 20,
- Gain dérivé : 10,
- Amplitude de l’échelon : 20°,
- Durée de la mesure : 2000 ms,
- 300 points de mesure,
- Courbe complémentaire : Aucune.
Lancer la mesure
Réglez le gain dérivé à la nouvelle valeur de 100 et lancez à nouveau la mesure.
| Kd | 10 | 100 |
|---|---|---|
| Erreur statique | ||
| Stabilité (oui/non) | ||
| Temps de réponse |
Téléverser une capture de la simulation lorsque Ki = 10.
Observez l’allure des réponses, en précision, stabilité et erreur statique. En déduire les effets de la commande proportionnelle et dérivée sur la stabilité et la vitesse.