 BTS PILOTAGE DES PROCEDES
Niveau : BTS 2ème année
D
É
C
O
N
N
E
C
T
É
TP – Régulation PID d’une étuve
1. Objectifs
- Comprendre expérimentalement le rôle des actions proportionnelle, intégrale et dérivée.
- Observer l’influence des paramètres Kp, Ti et Td.
- Mettre en évidence la limite de stabilité d’une boucle de régulation.
- Déterminer Ku et Tu.
- Régler un PID par la méthode de Ziegler-Nichols.
- Observer la saturation de l’actionneur et l’intérêt du bloc Lim PID.
- Tester le rejet d’une perturbation en fin de TP.
2. Présentation du système
On souhaite réguler la température d’une étuve à :
θc = 120 °C
La température initiale de l’étuve est de 20 °C. La puissance maximale du chauffage est de 3000 W.
Le régulateur agit sur la puissance électrique de chauffage à partir de l’écart entre la consigne et la température mesurée :
e(t) = θc(t) - θ(t)
Pour chaque essai, observer au minimum :
- la température θ(t) ;
- la puissance de chauffage P(t).
3. Étude de l’action proportionnelle P
2.1 Réglage du PID en fonctionnement proportionnel
Télécharger le modèle de simulation Maplesim en cliquant sur le modèle ci-dessous.
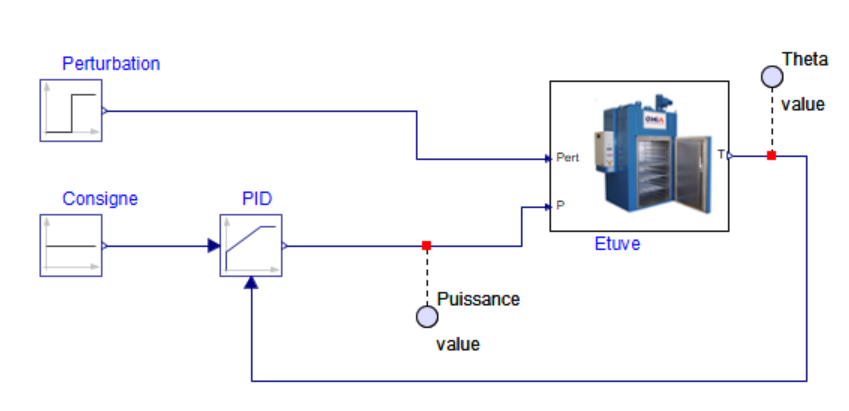
Le bloc PID de MapleSim utilise les paramètres K (proportionnel), Ti (intégrale) et Td (dérivée).
En cliquant sur le bloc PID, sélectionner le mode proportionnel "P controller".
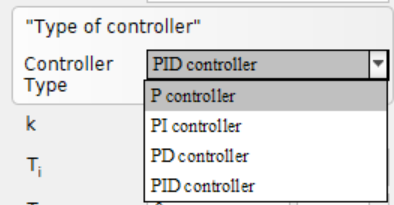
- Régler Ymax à la puissance maximale de l'étuve (3000 W)
- Régler Ymin à la puissance minimale de l'étuve (0W)
Le régulateur fonctionne alors comme un correcteur proportionnel : Puissance(t) = Kp ⋅ ε(t), avec ε = Consigne -θ
2.2 Influence de Kp
Régler la consigne à 120 °C. Faire plusieurs simulations d'une durée de 30 minutes, en faisant varier uniquement Kp avec les valeurs figurant dans le tableau ci-dessous et compléter-le avec :
- Dépassement relatif de la consigne : "non" ou valeur du dépassement en % : $d = (theta_"max" - theta_"final")/(theta_"final"-theta_"depart")*100$.
- Calcul de l'erreur statique absolue : $Es = theta_"consigne" - theta_"finale"$ ou "non déterminée".
- Stabilité : "stable" ou "instable".
| Kp | Dépassement (%) | Erreur statique (°C) | Stabilité |
|---|---|---|---|
| 50 | |||
| 100 | |||
| 150 | |||
| 250 |
Téléverser une capture pour Kp=50 et Kp=250.
Q1. Quelle est l’influence de Kp sur la rapidité de la régulation ?
Q2. Quelle est l’influence de Kp sur l’erreur statique ?
Q3. Que se passe-t-il lorsque Kp devient trop grand ?
2.3 Recherche du gain critique Ku
On cherche maintenant la valeur de Kp pour laquelle les oscillations deviennent entretenues : leur amplitude ne croît plus et ne décroît plus. Le signal de la puissance ne doit pas saturer et doit rester sinusoïdal.
À partir des essais précédents, affiner progressivement la valeur de Kp entre une réponse présentant des oscillations amorties et une réponse présentant des oscillations entretenues sans saturation.
Noter le gain critique Ku obtenu :
Mesurer la période des oscillations Tu:
3. Étude de l’action intégrale I
L’action intégrale permet au régulateur de tenir compte de l’erreur accumulée au cours du temps.
Dans la forme utilisée par MapleSim : $K_i = K_p / T_i$
Ainsi, à Kp constant :
- un grand Ti donne une action intégrale faible ;
- un petit Ti donne une action intégrale forte.
Dans Maplesim, cliquer sur le PID du modèle et régler-le sur "PI controler". Mettre une valeur de Kp donnant un fonctionnement stable Par exemple 150, puis effectuer plusieurs simulations en faisant varier Ti.
| Ti | Dépassement | Temps de stabilisation | Erreur statique |
|---|---|---|---|
| 800 s | |||
| 400 s | |||
| 200 s | |||
| 100 s |
Téléverser une capture pour Ti=400 et Ti=100.
Q5. Que permet l'action intégrale ?
Q6. Que se passe-t-il lorsque Ti devient trop petit ?
Q7. Expliquer pourquoi diminuer Ti revient à renforcer l’action intégrale.
4. Étude de l’action dérivée D
L’action dérivée réagit à la vitesse de variation de l’erreur.
Dans la forme utilisée par MapleSim : $K_d = K_p* T_d
Conserver Kp (150) et Ti (400 s) constants et faire varier Td.
Dans Maplesim, cliquer sur le bloc PID et sélectionner "PID Controller".
Faire plusieurs simulations avec les valeurs $K_d$ du tableau et complétez-le.
| Td | Dépassement | Temps de stabilisation | Stabilité |
|---|---|---|---|
| 10 s | |||
| 25 s | |||
| 50 s |
Téléverser une capture pour Ki=400 et Kp=100.
Q8. Quelle est l’influence de l’action dérivée sur le dépassement ?
Q9. Quelle est son influence sur l’amortissement des oscillations ?
5. Réglage du PID par la méthode de Ziegler-Nichols
À partir du gain critique Ku et de la période critique Tu déterminés précédemment, calculer les paramètres proposés par la méthode de Ziegler-Nichols :
- $K_p = 0.6* K_u$
- $T_i = T_u / 2$
- $T_d = T_u / 8
| Ku | Tu | Kp | Ti | Td |
|---|---|---|---|---|
Dans maplesim, régler le bloc PID avec les valeurs calculées.
Téléverser une capture de la simulation.
Q10. Relever le dépassement maximal.
Q11. Relever approximativement le temps nécessaire pour stabiliser la température autour de 120 °C.
Q12. Quelle est l’erreur statique obtenue avec le PID ?
Q13. La méthode de Ziegler-Nichols conduit-elle à un réglage plutôt lent ou plutôt dynamique ? Justifier à partir de la courbe obtenue.
6. Test final : rejet d’une perturbation
Le PID étant maintenant réglé, on souhaite vérifier sa capacité à maintenir la température malgré une modification du procédé.
À t = 1000 s, appliquer une augmentation des pertes thermiques de :
ΔG = 5 W/K
Téléverser une capture de la simulation.
Observer simultanément la température et la puissance de chauffage.
Q14. Quelle est la température minimale atteinte après l’application de la perturbation ?
Q15. Quelle est la chute maximale de température par rapport à la consigne ?
Q16. La température revient-elle à 120 °C ?
Q17. Relever la puissance de chauffage en régime permanent avant la perturbation.
Pavant = W
Q18. Relever la puissance de chauffage en régime permanent après la perturbation.
Paprès = W
Q19. Lorsque la température est revenue exactement à 120 °C, l’erreur e(t) est nulle. Pourtant, le chauffage fournit davantage de puissance qu’avant la perturbation. Quelle action du PID permet de conserver cette nouvelle puissance ?
8. Synthèse
Q20. Compléter le tableau suivant :
| Action | Rôle principal | Conséquence d’un réglage excessif |
|---|---|---|
| P | ||
| I | ||
| D |
Ouvrir avec maplesim le fichier du modèle multiphysique du congélateur spirale.
Copier uniquement le bloc congélateur.
Créer un nouveau fichier et coller votre bloc.
Ajouter les blocs suivants dont un delai fixe de 200s qui représente l'inertie dans la commande de refroidissement. ("signal blocs"-"Discontinius"-"Fixed Delay")
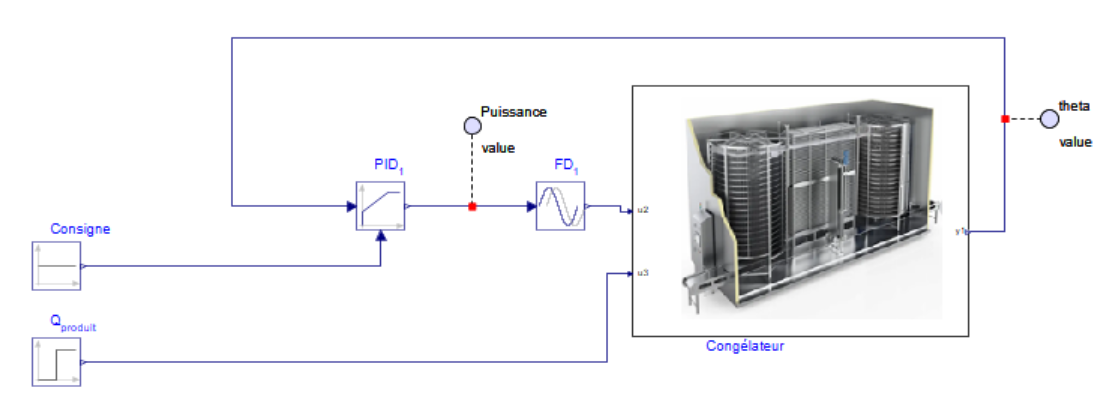
Q21. Régler les paramètres Kp, Ti et Td en utilisant la méthode de Ziegler-Nichols sans perturbation
ajouter une perturbation de 75 000 W au bout de 20 000 s.
Afiner le réglage PID en diminuant Kp et en augmentant Ti, pour obtenir un bon compromis pour le congélateur à spirale.
Ku = Tu =
Kp = Ti = Td =
Téléverser une capture de la simulation.
Q21. Citer les avantages d'une régulation PID par rapport à une régulation TOR.
Pascal Hassenforder 29/09/2026
Mise à jour du 29/09/2026